1차 시제품
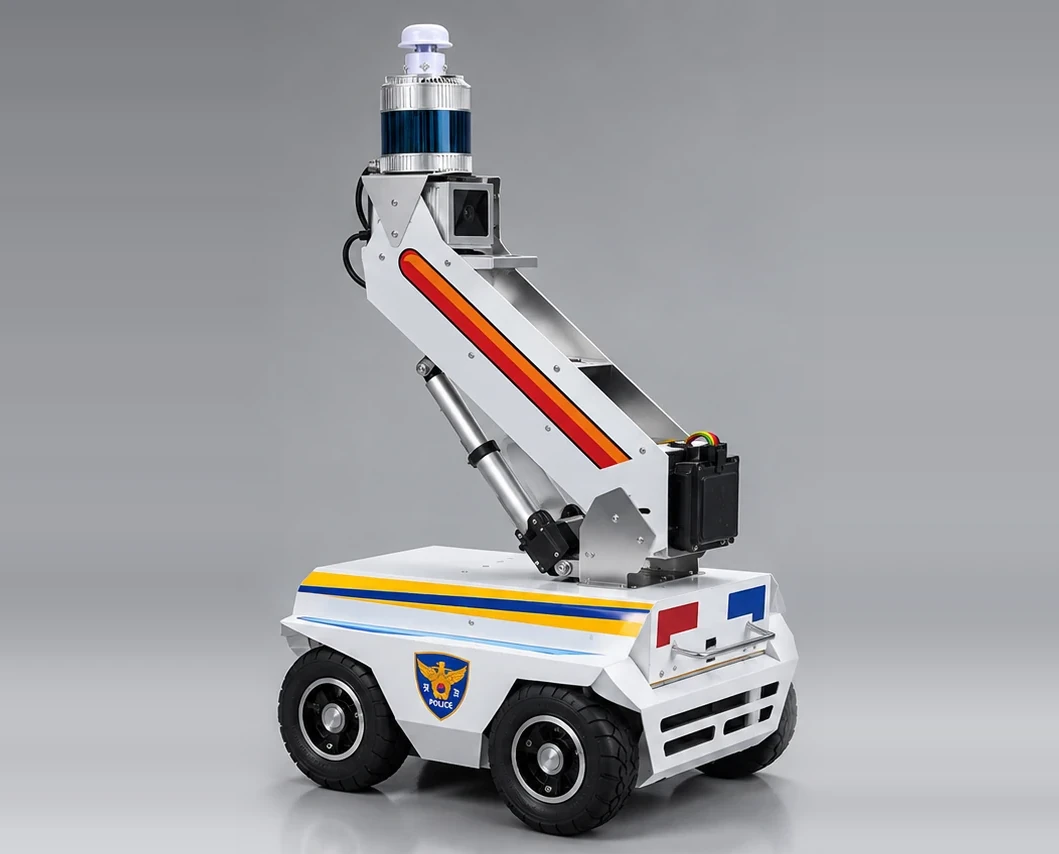
틸팅 리프트 암형
전동 리프트 액추에이터로 센서 모듈을 세우고 눕힙니다. 하부 플랫폼과 상부 센서 모듈을 분리할 수 있습니다.
Momo는 고속도로 사고 현장 후방에 두는 무인 경고 로봇입니다. 라이다 2종과 레이더로 접근 차량을 수백 m 밖에서 감지하고, 충돌이 예상되면 스스로 후진해 피하면서 경광등과 스피커로 경고합니다. 순찰차 트렁크에 나눠 싣고 다니며, 운용자 한 명이 30초대에 설치하고 회수합니다.
2026.09.16~10.13 비콘 로그 집계 [1]
라이다 2종으로 최대 248 m까지 추적합니다
근거리와 원거리를 나눠 맡는 두 라이다
근거리는 360° 라이다, 원거리는 장거리 라이다가 맡습니다. 두 센서의 감지 범위를 6 m 겹쳐 두었기 때문에, 차량이 원거리 구간에서 근거리 구간으로 넘어와도 같은 차량으로 계속 추적합니다.
센서 타워 구성
접근 차량 추적. Livox가 154 m부터 따라가다 겹침 구간 70~76 m에서 Hesai로 넘겨줍니다.
인지 경로
라이다마다 전용 융합 노드를 두어 한쪽 처리가 늦어져도 다른 쪽이 기다리지 않습니다. 두 경로의 결과는 추적기에서 합쳐져 같은 차량 ID로 이어집니다.
ARS408 레이더의 접근 속도는 두 융합 노드에 모두 입력됩니다. TTC: 충돌까지 남은 시간.
인지 구조 변경 후 개선 수치
9월 현장 로그 [2]
기존: 두 라이다 결과를 AND로 병합. 직전: 한 융합 노드에서 함께 처리. 현재: 거리 구간 분담과 라이다별 전용 융합. Livox 원본 검출 최대 225 m, 최종 추적 최대 248 m.
위험을 판단하고 0.3초 만에 후진합니다
경계, 회피, 복귀
회피는 다른 모든 명령보다 우선합니다. TTC가 기준값에 닿으면 경계 상태에서 회피 상태로 바뀌어 후진하고, 위험이 사라지면 원래 위치로 돌아옵니다.
경계GUARDING
제자리에서 접근 차량을 감시합니다.
회피AVOIDING
즉시 후진합니다. 판단 후 최소 2초간 상태를 유지해 자주 바뀌지 않게 합니다.
복귀APPROACHING
원래 위치로 돌아간 뒤 다시 경계 상태가 됩니다.
반응 시간
위험 판단부터 차체가 실제로 후진하기까지 311 ms가 걸립니다. 소프트웨어 처리는 49 ms 안에 끝나고, 나머지는 모터가 역회전을 시작하는 시간입니다.
2026.10.13 시험 6회 중앙값 [3]
0ms
속도별 판단 기준
접근 속도에 따라 판단 시점을 달리합니다. 9월 29일부터 90 km/h 이상 구간의 기준을 충돌 4.0초 전에서 7.04초 전으로 앞당겼고, 이후 같은 속도대에서 회피를 시작하는 거리가 중앙값 96 m에서 169 m로 늘었습니다.
50 km/h 미만
대기50~80 km/h
100 m 앞에서 판단90 km/h 이상
충돌 7.04초 전90 km/h 이상 실제 발동 77건, 9/29~10/13 현장 시험 [2]
60 km/h 3회, 80 km/h 3회. 차량은 6회 모두 비콘 앞에서 멈췄습니다
SCC 차량 접근 시험
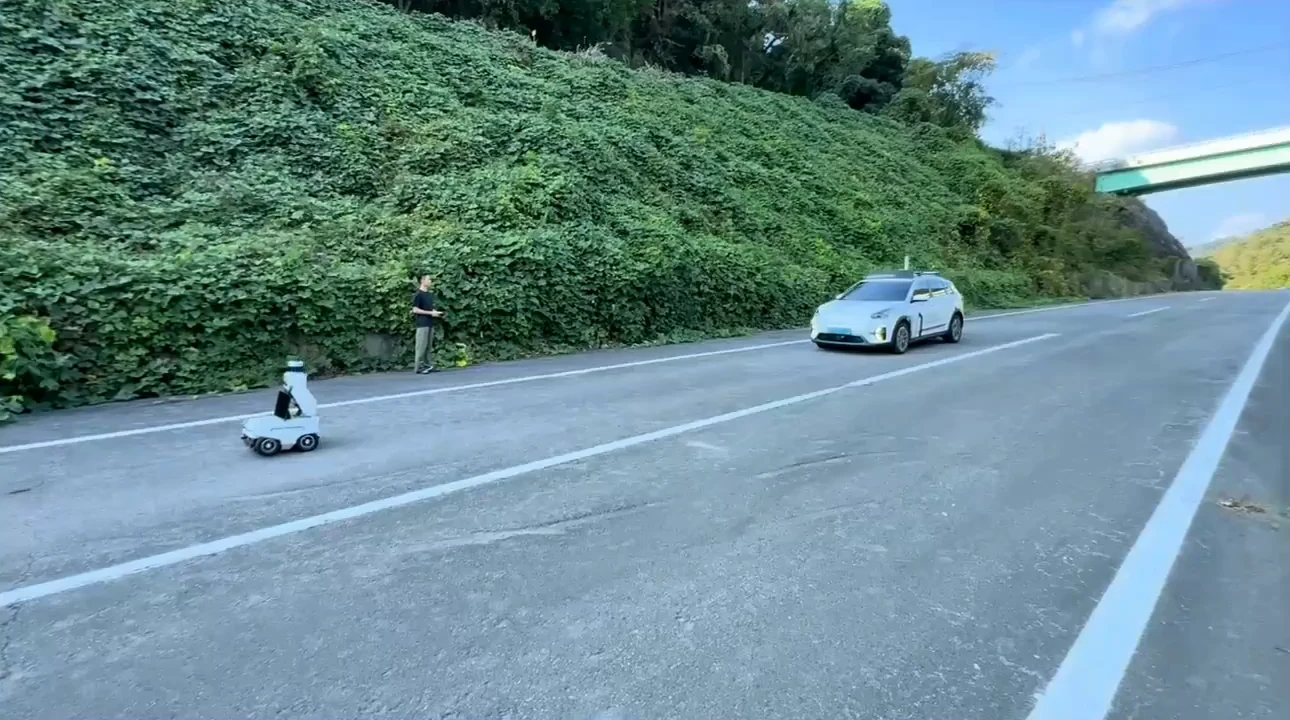
SCC(스마트 크루즈 컨트롤)를 켠 차량이 60 km/h와 80 km/h로 비콘에 접근하는 시험을 속도별 3회씩 진행했습니다. 비콘 로그와 차량 CAN 기록을 같은 시각 기준으로 맞춰 비교했습니다.
차량이 비콘을 인식하기 최소 2.4초 전에 비콘이 먼저 회피를 시작했습니다.
6회 모두 2.4~3.0초 앞섬
시험 장면
현장 촬영 영상
동시 기록 화면
드론, 운전석, 차량 CAN 데이터를 같은 시각으로 기록
차량 데이터 패널은 SCC 레이더 기준 앞차 거리, 접근 속도, TTC와 차량 속도, 감속도, 페달 입력을 보여줍니다.
| 시험 | 비콘 감지m | 회피 판단m | 비콘 후진m | 차량 인식비콘 판단 후, 초 | 정지 간격m |
|---|---|---|---|---|---|
| 60 km/h #1 | 160 | 99 | 12.0 | +2.8 | 4.3 |
| 60 km/h #2 | 179 | 99 | 14.3 | +3.0 | 4.2 |
| 60 km/h #3 | 166 | 100 | 12.3 | +2.6 | 4.4 |
| 80 km/h #1 | 175 | 99 | 15.4 | +2.4 | 6.5 |
| 80 km/h #2 | 156 | 99 | 15.8 | +2.5 | 3.6 |
| 80 km/h #3 | 163 | 99 | 15.8 | +2.6 | 4.7 |
| 시험 | SCC 요청m/s² | 실제 최대m/s² | 비고 | 최소 TTC초 |
|---|---|---|---|---|
| 60 km/h #1 | 2.7 | 2.9 | 1.9 | |
| 60 km/h #2 | 2.8 | 3.0 | 1.8 | |
| 60 km/h #3 | 2.4 | 2.6 | 2.0 | |
| 80 km/h #1 | 3.7 | 7.6 | 운전자 제동 | 1.7 |
| 80 km/h #2 | 3.7 | 6.0 | 운전자 제동 | 1.1 |
| 80 km/h #3 | 3.7 | 6.5 | 운전자 제동 | 1.4 |
60 km/h에서는 SCC만으로 정지했고, 80 km/h에서는 마지막에 운전자 제동이 더해졌습니다. [3]
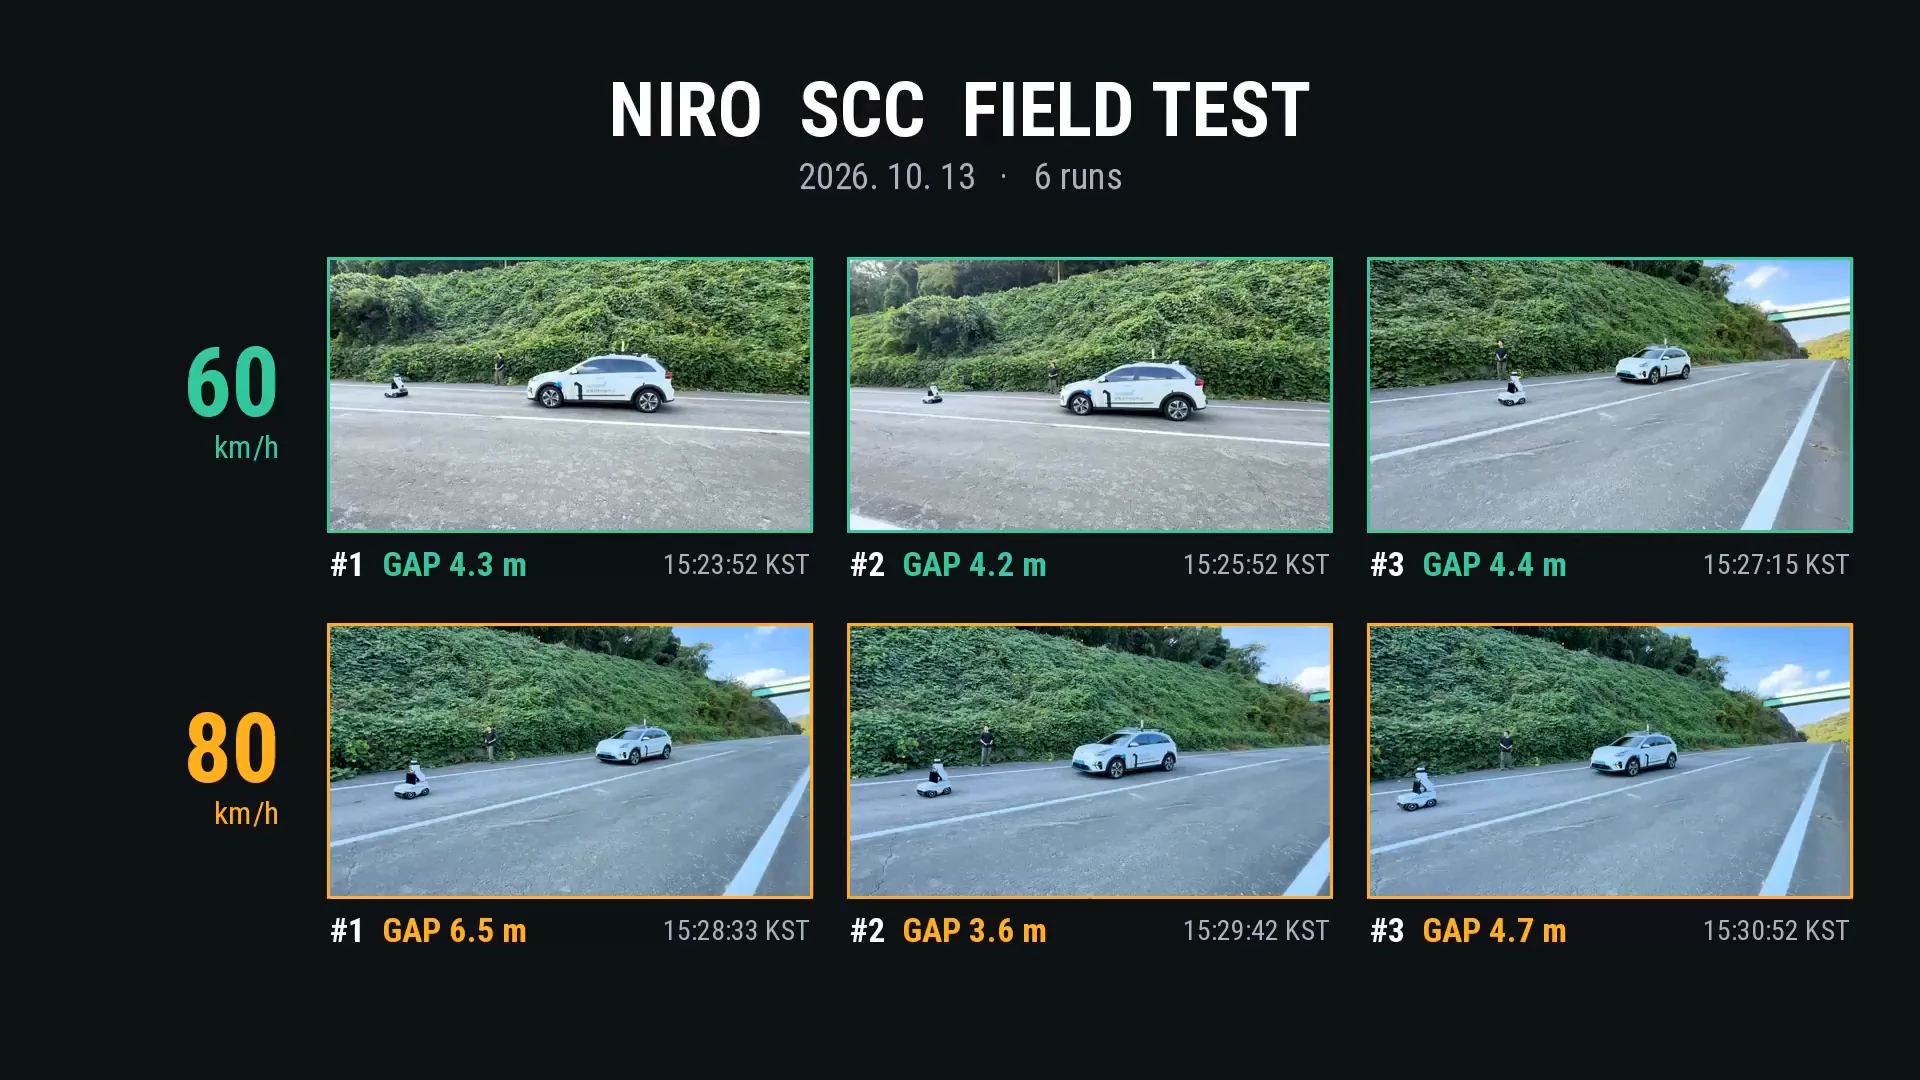
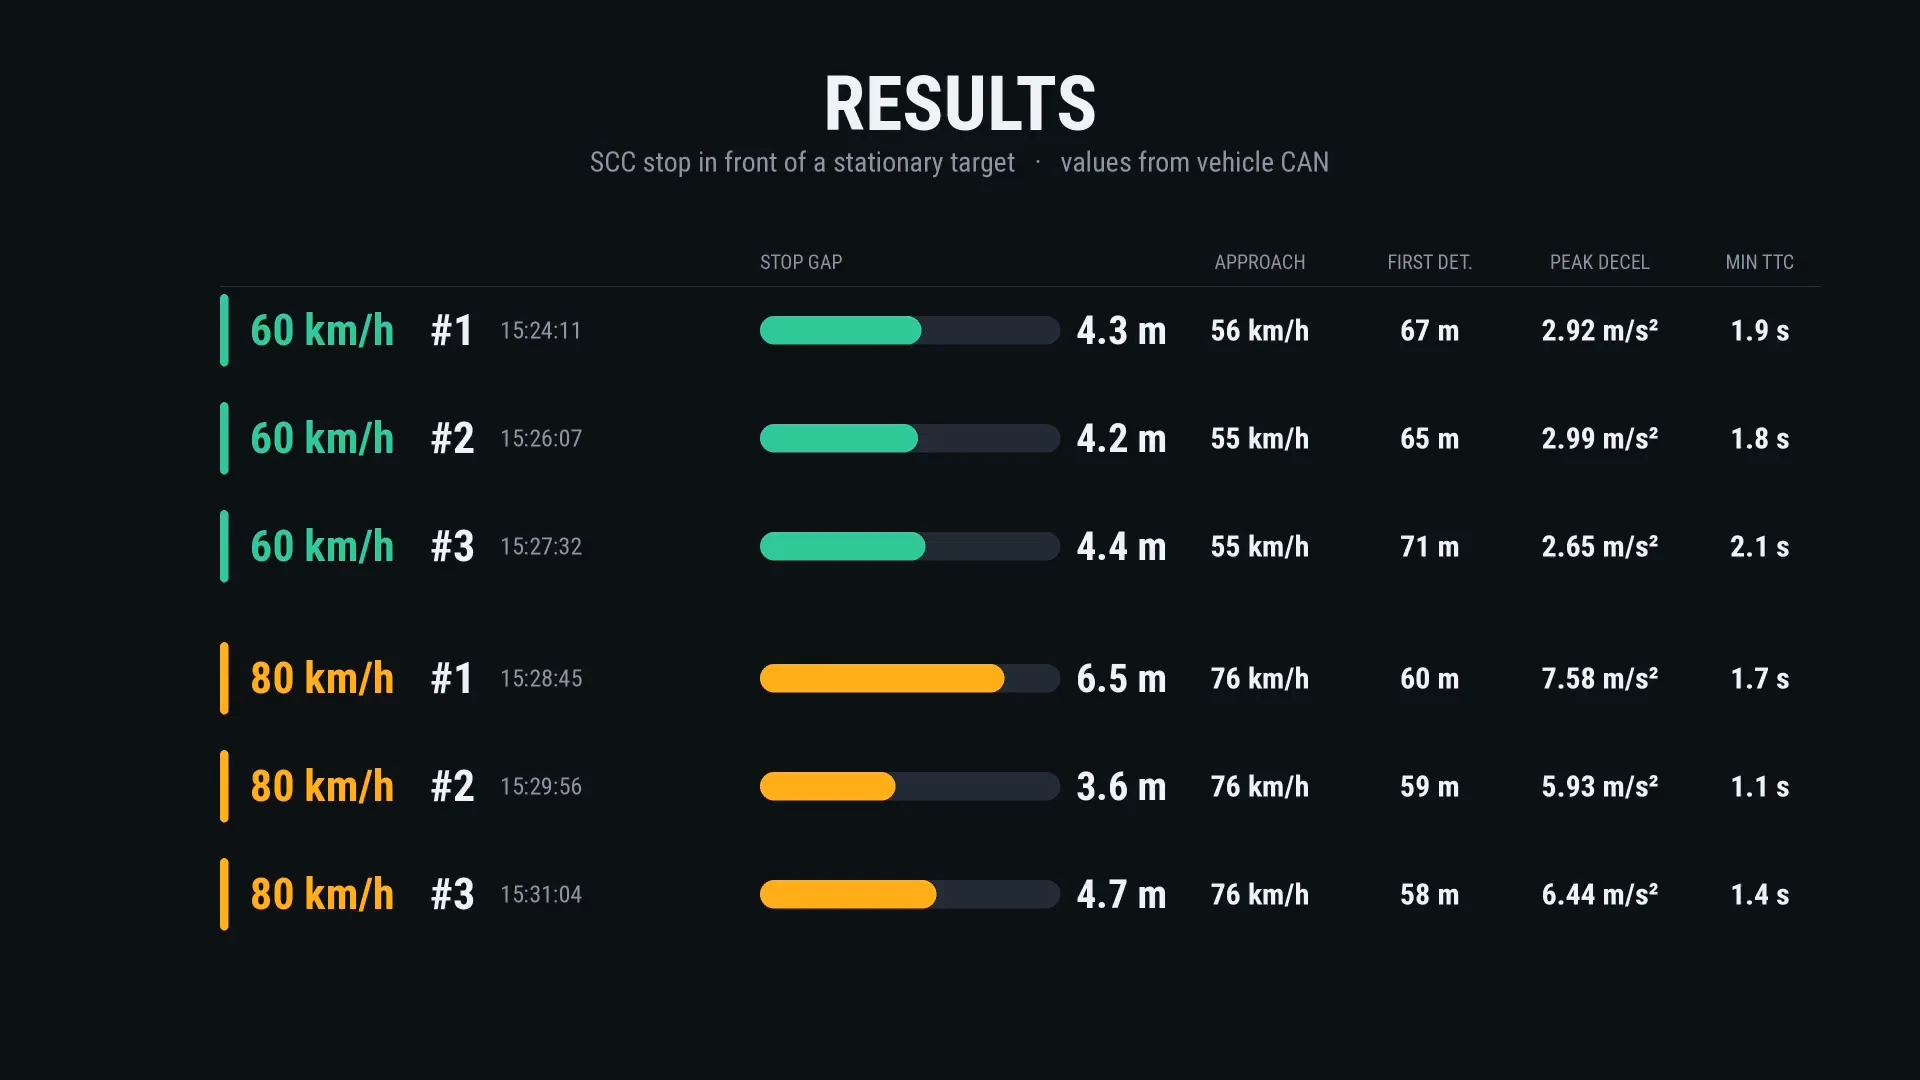
왼쪽: 6회 시험의 정지 장면과 정지 간격. 오른쪽: NIRO CAN 기준 결과 요약.
운용자 한 명이 설치 33.5초, 철수 34.5초
도착부터 이탈까지
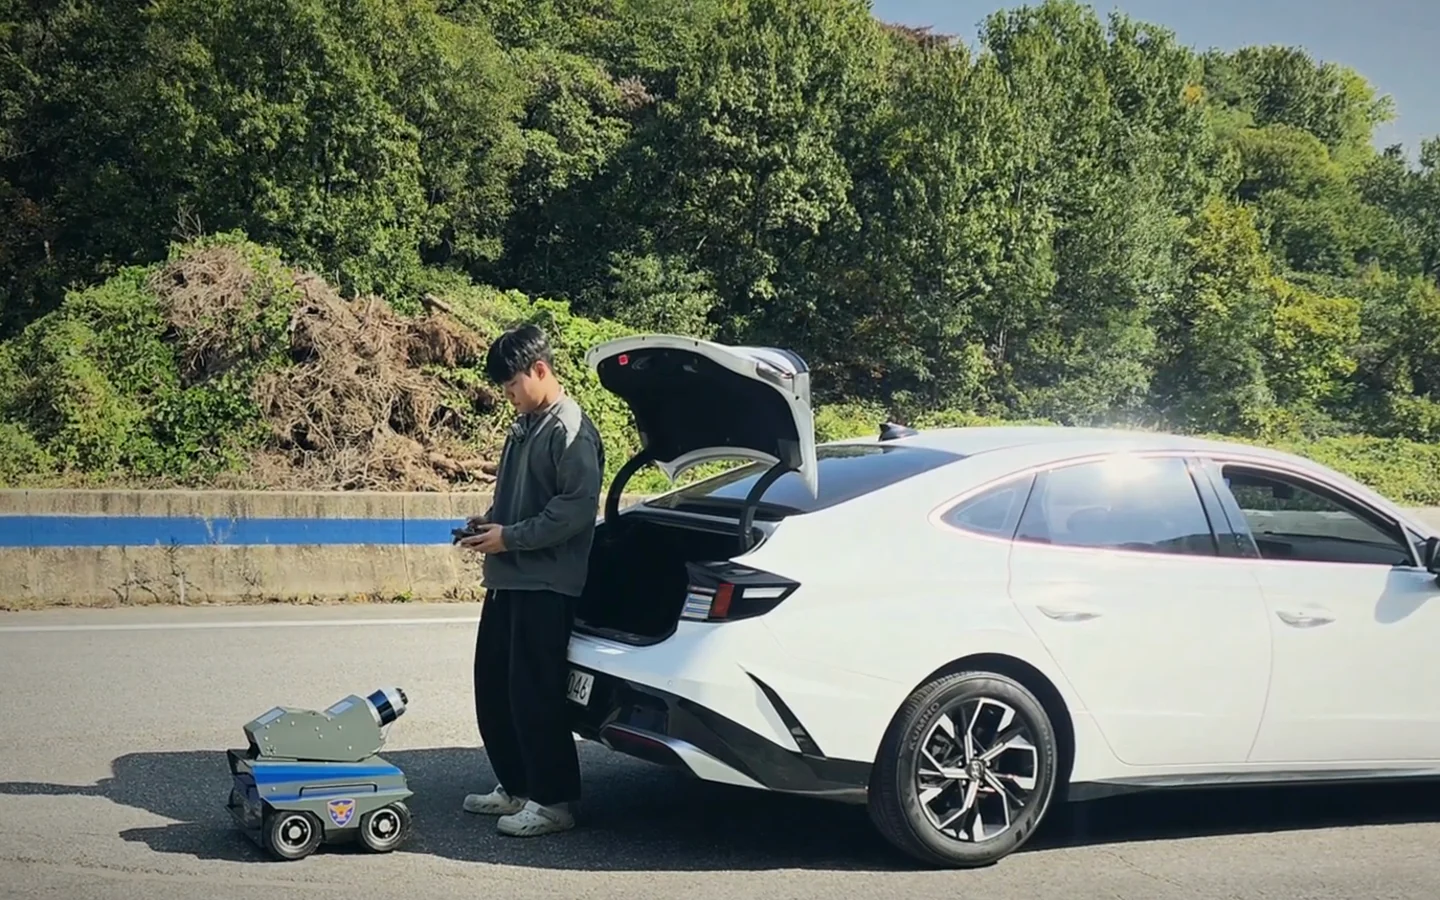
고속도로 사고 현장을 재현해 실제 운용 순서대로 시간을 측정했습니다. 하단부와 상단부를 나눠 트렁크에 싣고, 현장에서 결합한 뒤 컨트롤러로 투입합니다.
일별 회피 작동 횟수
2026.09.16~10.13, 14일
9/29 하루 66회, 3.7시간 운용
합계 229회, 누적 13.4시간, 최고 접근 속도 118 km/h [1]
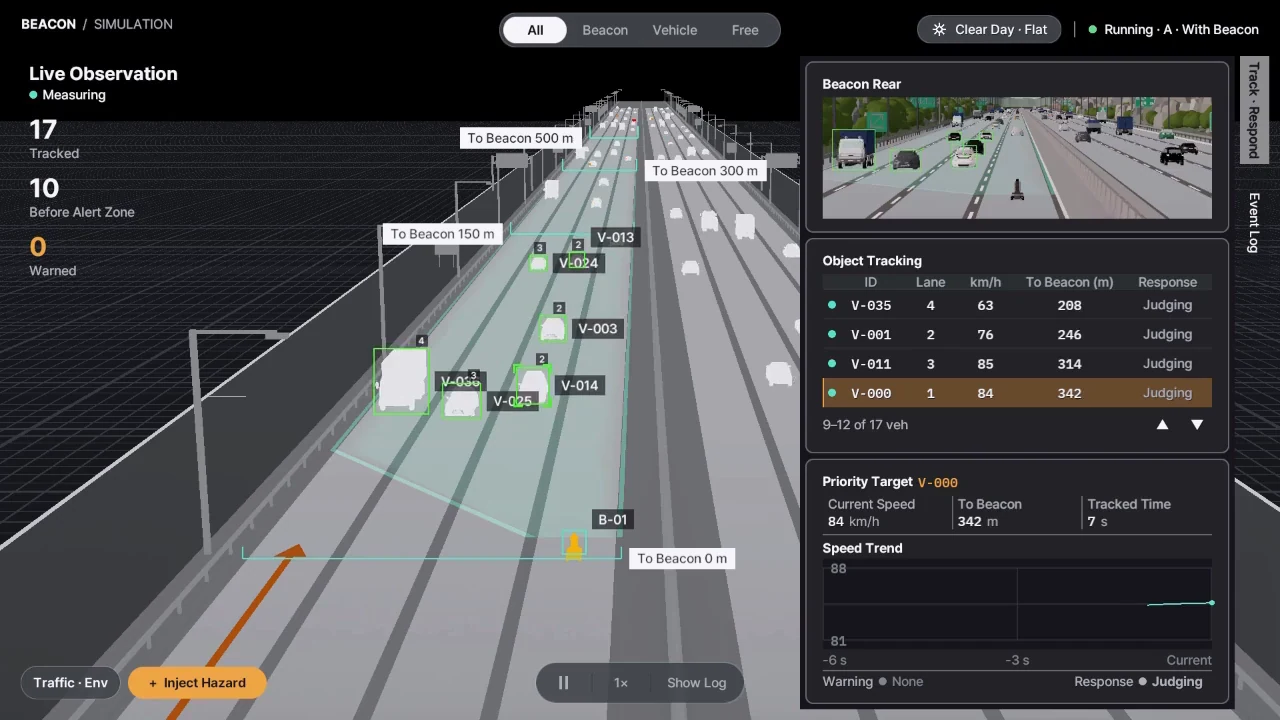
비콘 PC는 센서와 모듈 상태, 현재 동작 상태, 라이다 인지 결과를 한 화면에 보여줍니다. 아래 화면은 현장 시험 중 녹화한 비콘 PC 화면입니다.
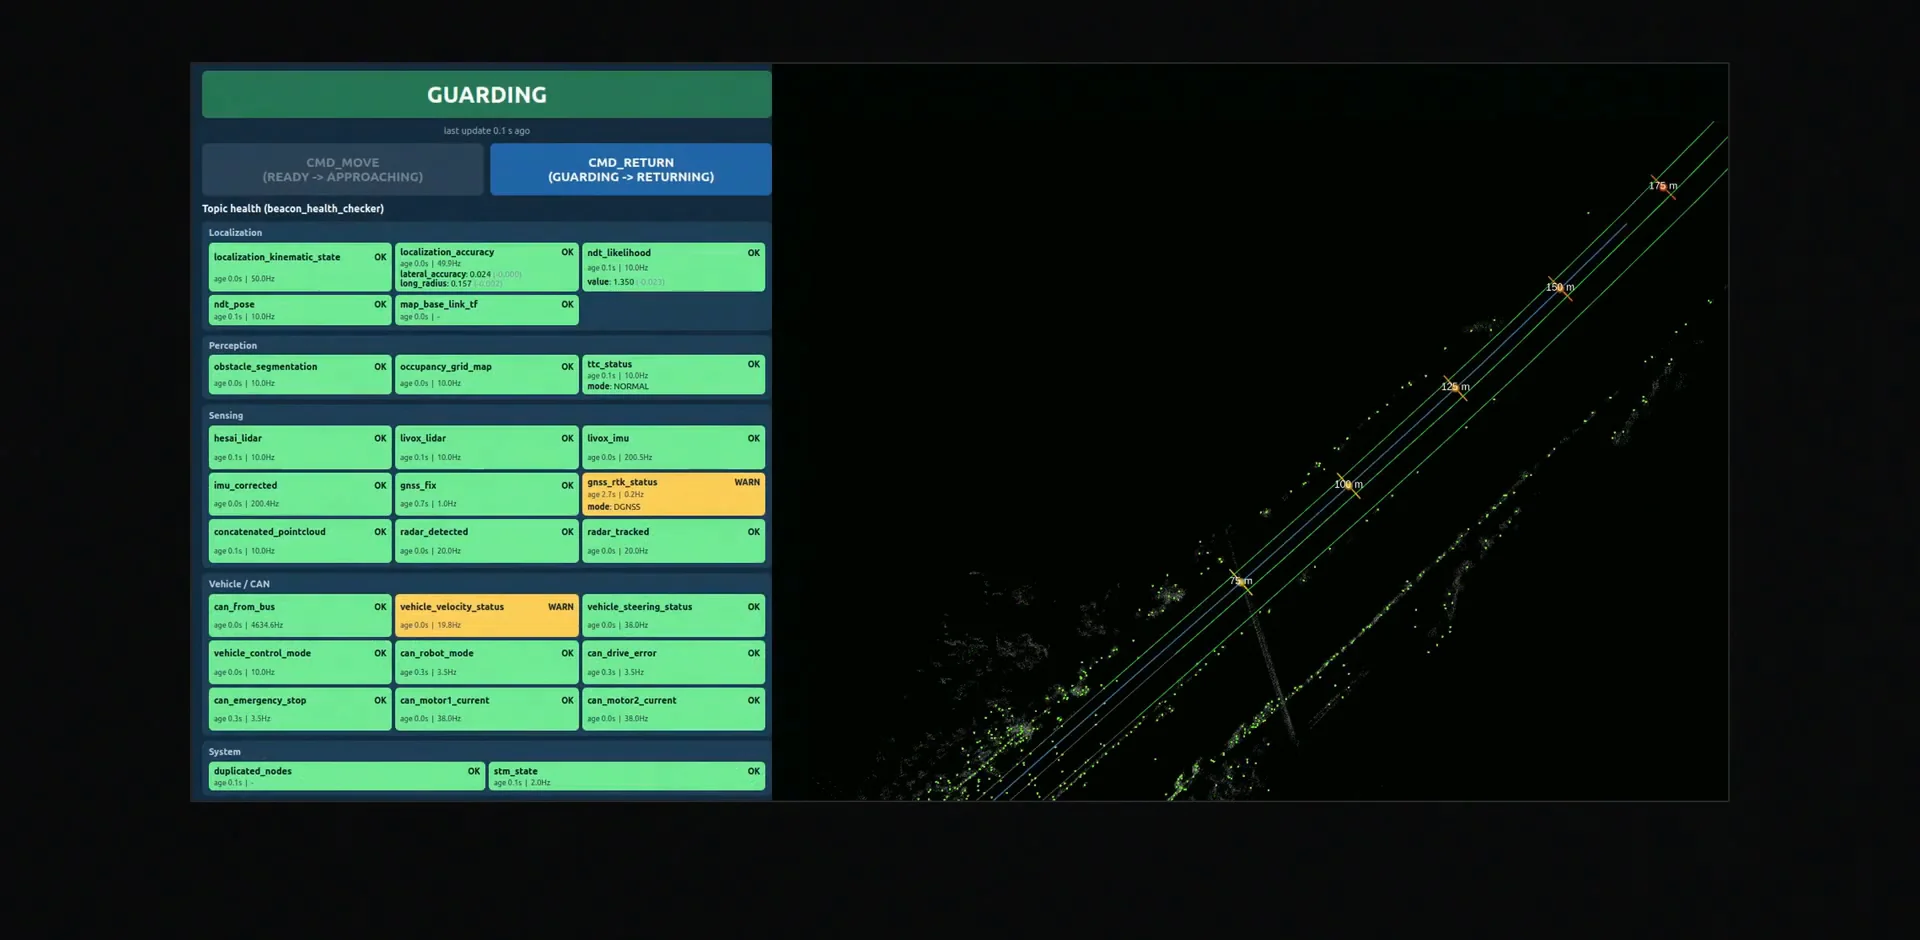
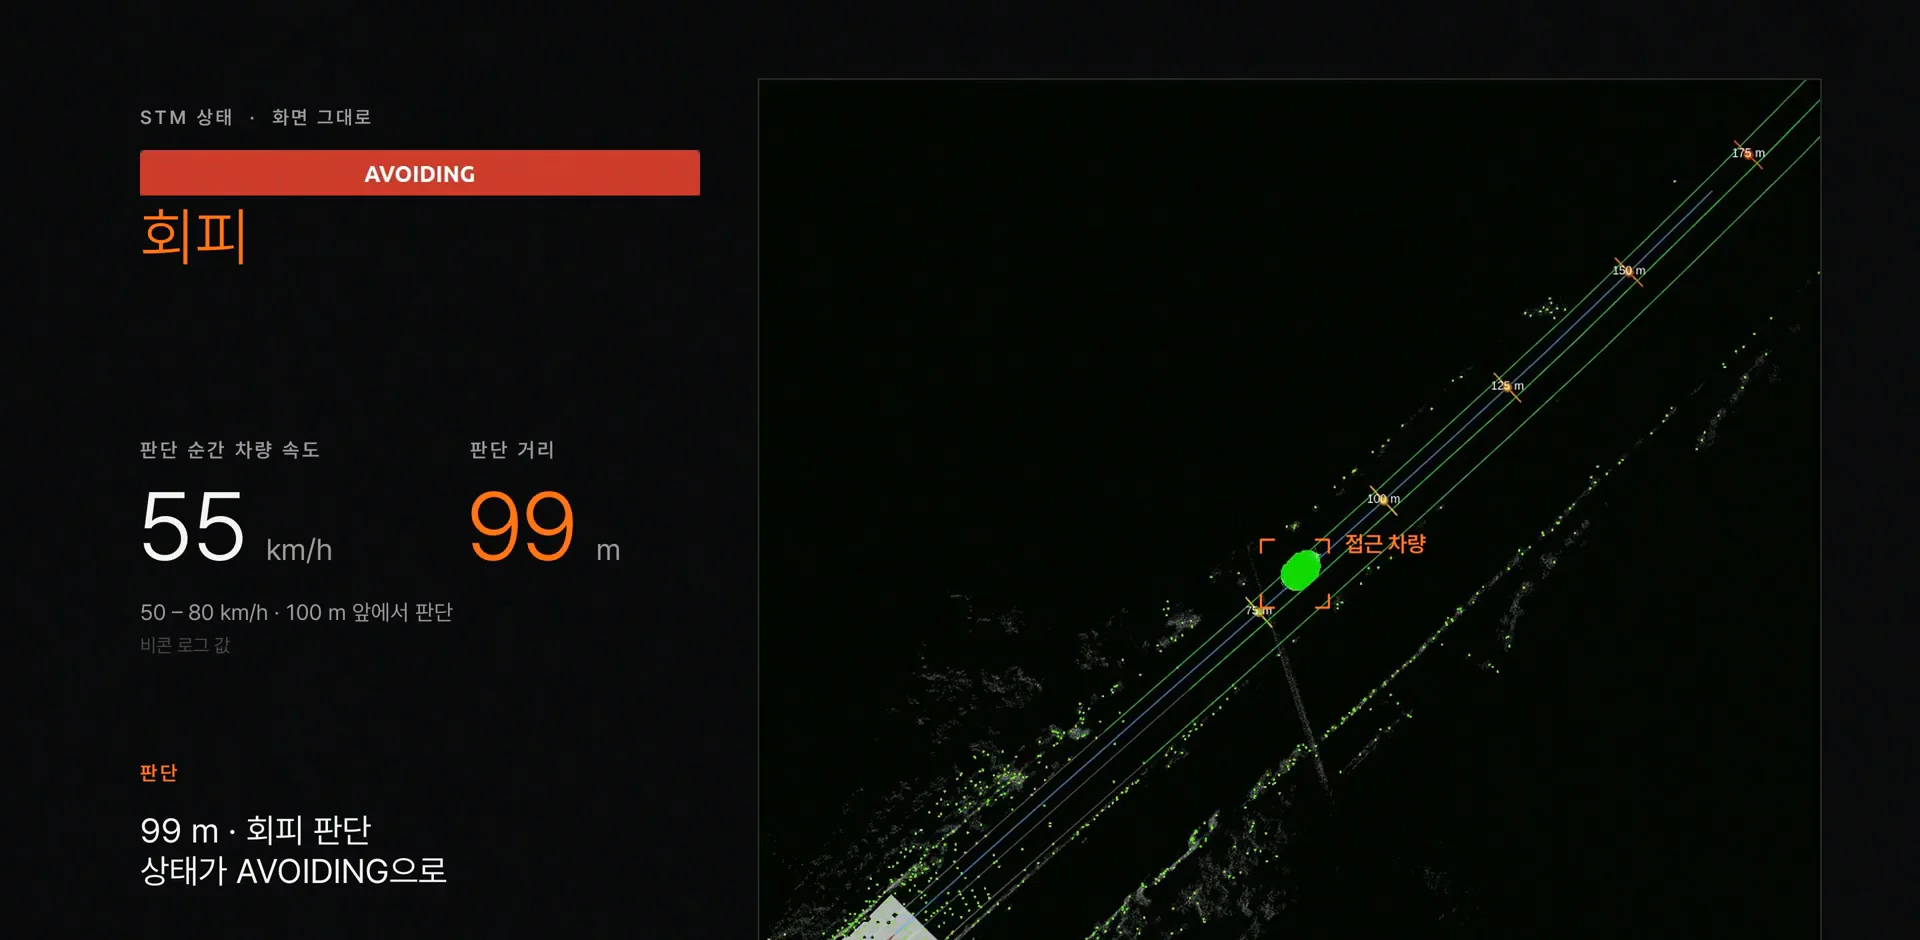
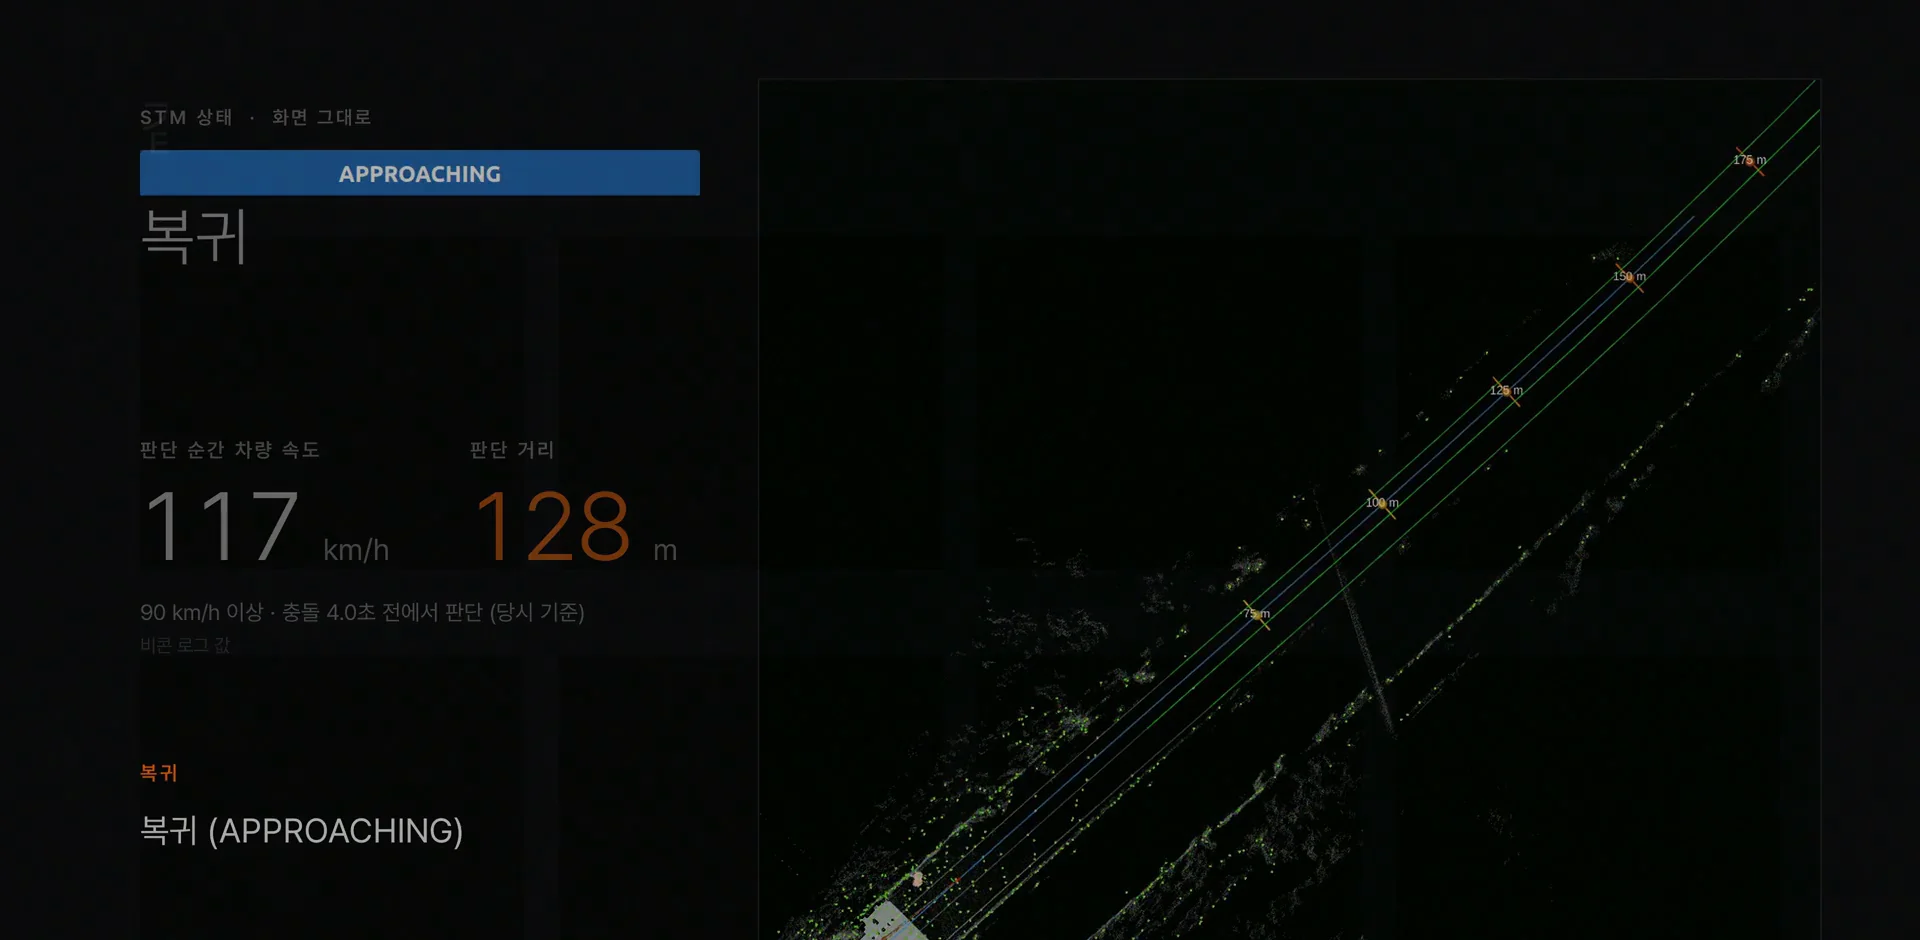
2026.09.27 비콘 PC 녹화 8회를 판단 순간에 맞춰 나란히 놓은 화면. 테두리 색이 경계(초록)에서 회피(빨강)로 바뀝니다. 55~117 km/h, 판단 거리 99~128 m.
시뮬레이션
기능 설명용 시뮬레이션 화면 [4]
Live Observation
비콘이 보는 도로 상황을 관제 화면 하나로 정리합니다.
사고 현장 배치
사고 차량과 순찰차 뒤쪽, 2차 사고가 나기 쉬운 구간을 비콘이 맡습니다.
배치 거리
비콘이 사고 차량에서 후방으로 50 m 이동해 자리를 잡습니다.
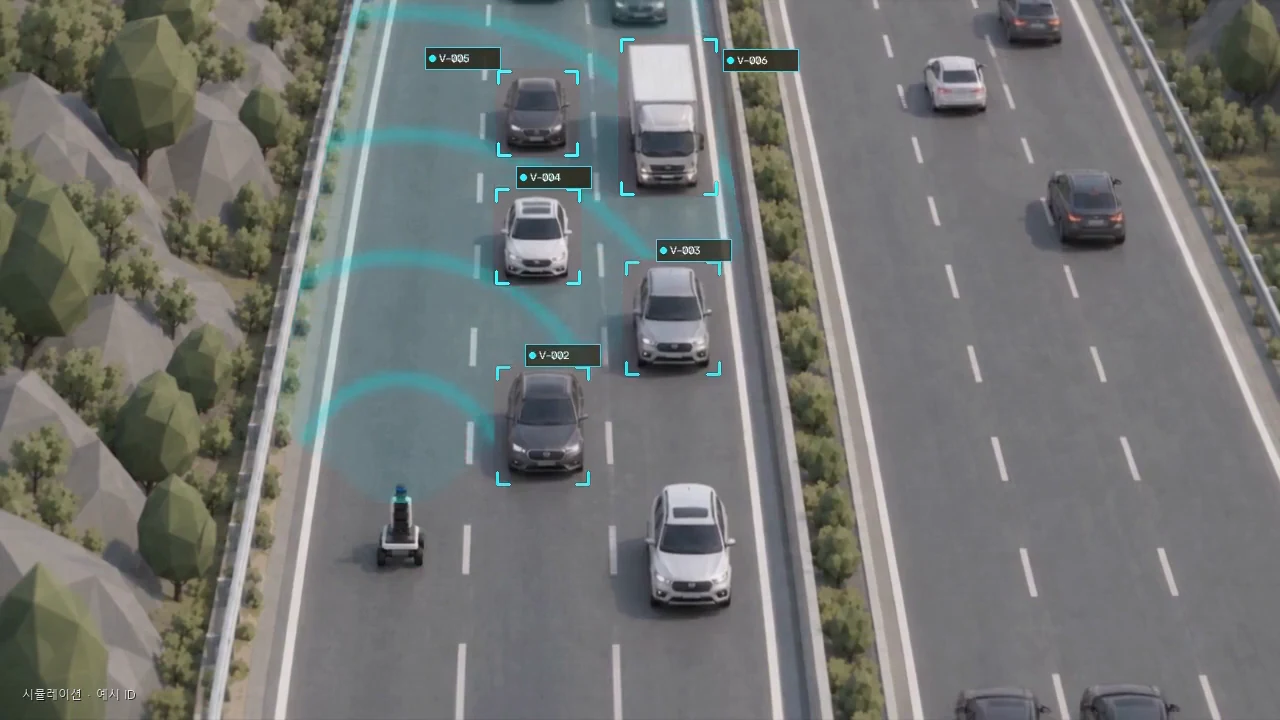
감지 범위
위에서 본 감지 범위입니다. 비콘 앞 차로 전체를 덮습니다.
무신호 접근 감지
감속이나 방향 지시 없이 다가오는 차량을 위험 대상으로 분류합니다.
감속 유도
차량이 다가오면 비콘이 거리를 유지하며 후방으로 물러납니다.
차선 변경 안내
가까이 온 차량이 사고 차로를 비우고 옆 차로로 지나가도록 안내합니다.
| 순서 | 상황 | 비콘 동작 | 화면 표시 |
|---|---|---|---|
| 1 | 사고 발생, 현장 통제 | 사고 차량 후방에 배치 | 사고 차량, 순찰차, 라바콘 |
| 2 | 투입 | 후방 50 m까지 주행 후 정지 | 이동 거리 50 m |
| 3 | 경계 | 차로별 접근 차량 동시 추적 | 감지 범위, 차량 ID |
| 4 | 무신호 차량 접근 | 위험 대상으로 분류, 우선 감시 | 빨간 박스, 운전자 신호 없음 |
| 5 | 차량 근접 | 후진하며 경고 유지 | 간격 36 m → 16 m |
| 6 | 차선 변경 | 사고 차로 차단 표시, 옆 차로 유도 | 간격 4 m |
무인 장비가 도로 위에 머무는 만큼, 비콘 자체의 오작동과 통신 이상에도 대비했습니다.
위험 판단이 나오면 주행, 복귀 등 다른 명령보다 긴급 후진 경로가 먼저 실행됩니다.
회피 판단 후 최소 2초간 상태를 유지해 경계와 회피가 반복해서 바뀌지 않게 합니다.
차량이 110 m 밖으로 멀어지거나 TTC가 8.04초 이상일 때만 원위치로 돌아갑니다.
기체에 Ø40 비상정지 버튼이 있어 현장에서 즉시 정지할 수 있습니다.
2.4 GHz RC 수신기로 투입, 복귀, 센서 타워 전개와 접기를 원격으로 조작합니다.
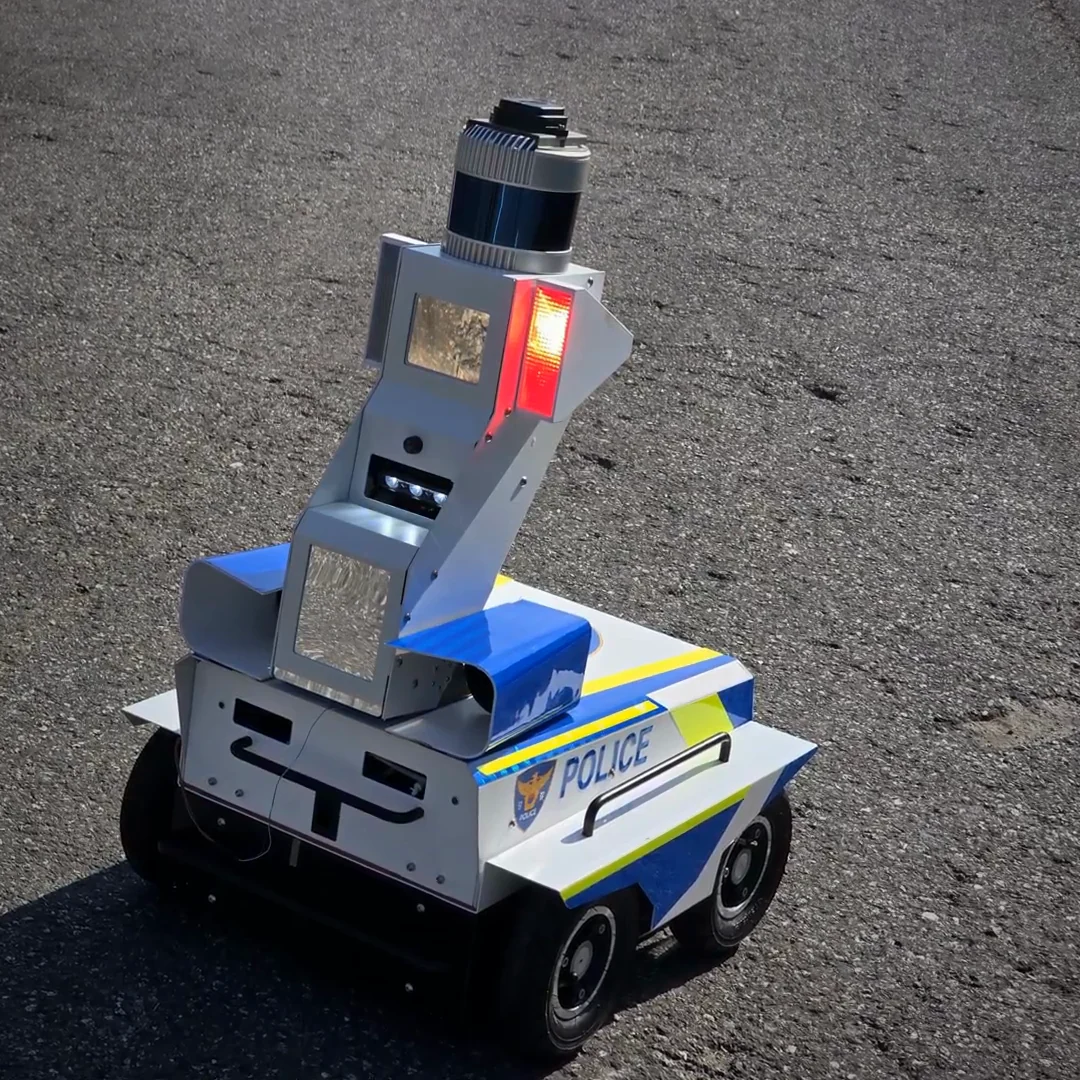
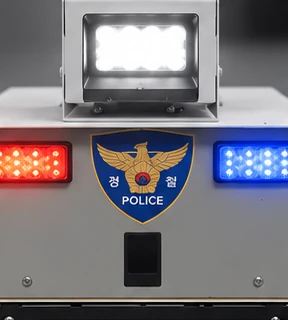
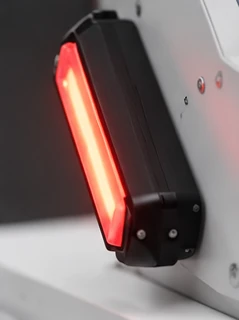
적색, 청색, 백색 경광등과 좌우 사이드 라이트 바, 스피커로 접근 차량과 현장 인원에게 알립니다.
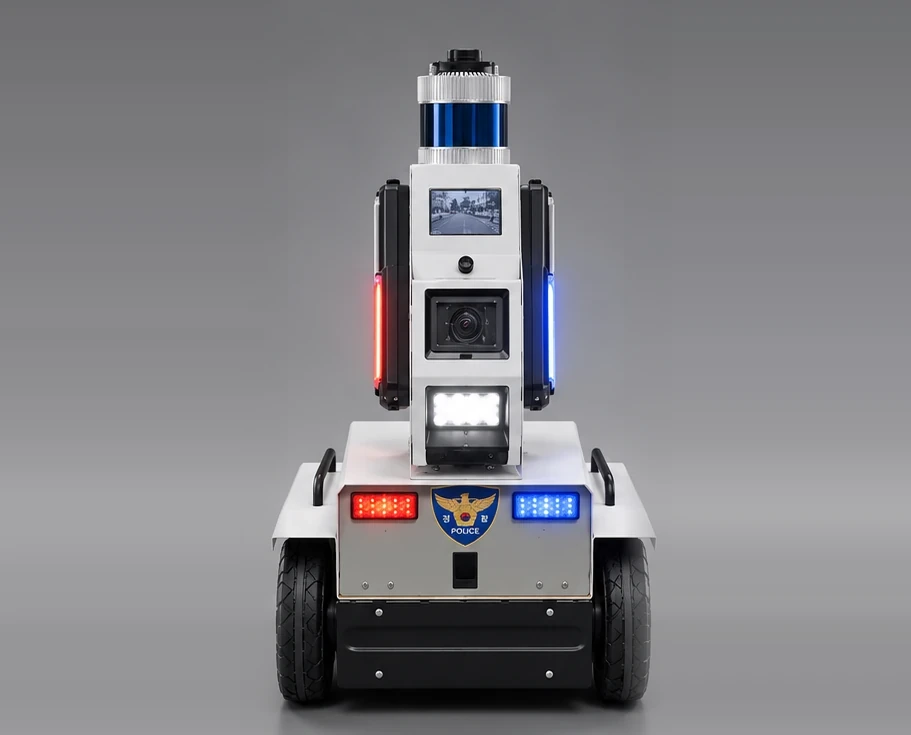
오른쪽: 실물 경광등 점등 테스트. 비상정지, RC 수신기, 경광등, 사이드 라이트 바는 2차 시제품 설계 기준입니다. [5]
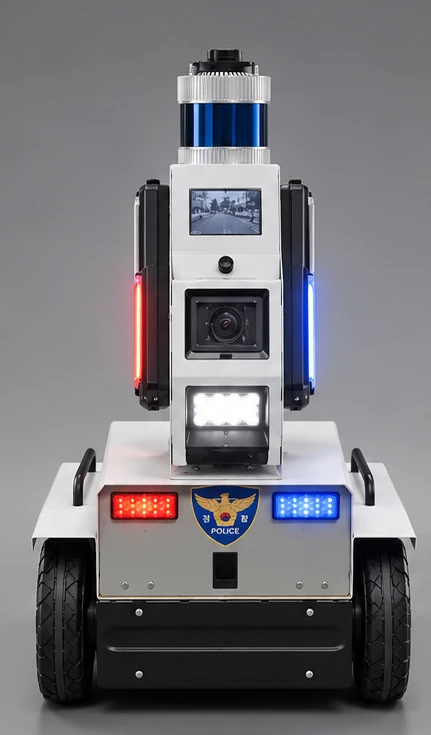
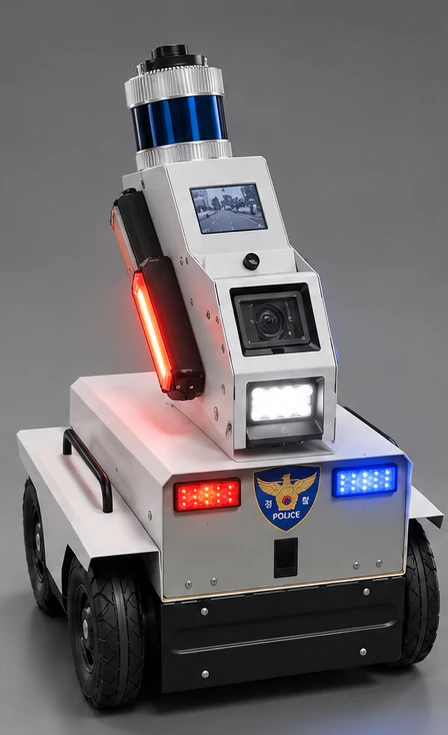
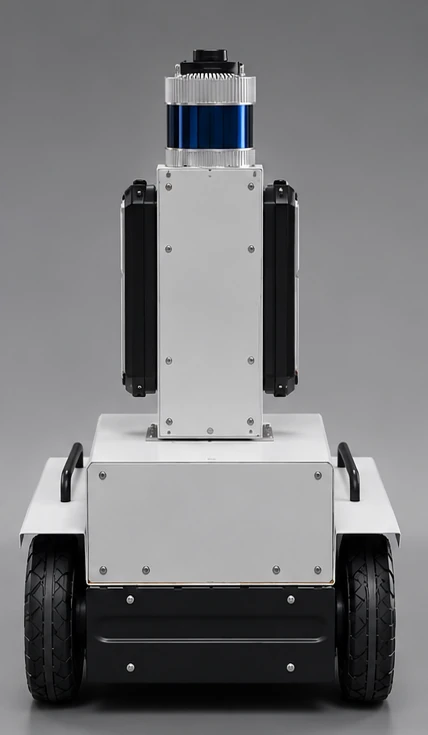
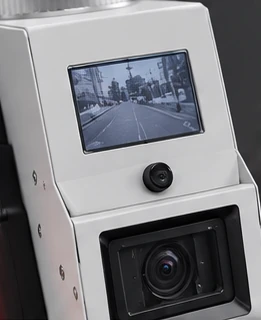
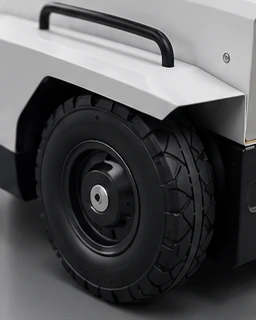
2.0T 알루미늄 판금 섀시 위에 센서 타워를 올린 4륜 구조입니다. 1차 시제품은 틸팅 리프트 암으로 센서 높이를 조절하고, 2차 시제품은 타워를 고정하고 디스플레이와 사이드 라이트 바를 추가했습니다.
1차 시제품
틸팅 리프트 암형
전동 리프트 액추에이터로 센서 모듈을 세우고 눕힙니다. 하부 플랫폼과 상부 센서 모듈을 분리할 수 있습니다.
2차 시제품
고정 타워형
리프트 암을 없애 구조를 단순하게 했습니다. 전면 디스플레이와 양쪽 고휘도 라이트 바를 갖춘 경찰청 납품용 설계입니다.
드래그해서 돌려 보세요
2차 시제품 도면 치수와 렌더 실측을 바탕으로 만든 3D 모델입니다. 번호에 마우스를 올리면 부품 이름이 나옵니다. 형상 확인용이며 실제 부품 형상과 다를 수 있습니다.
2차 시제품
렌더 이미지
1차 시제품
렌더 이미지
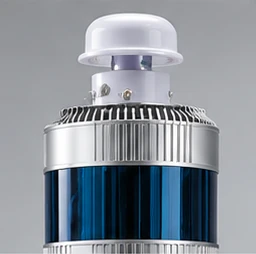
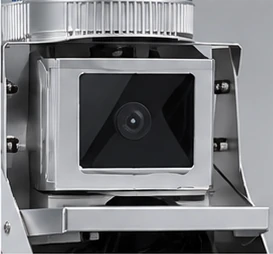
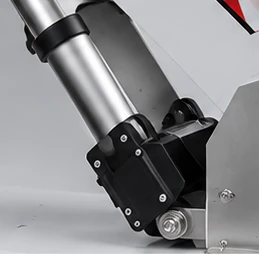
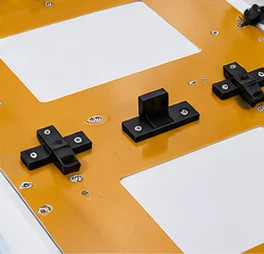
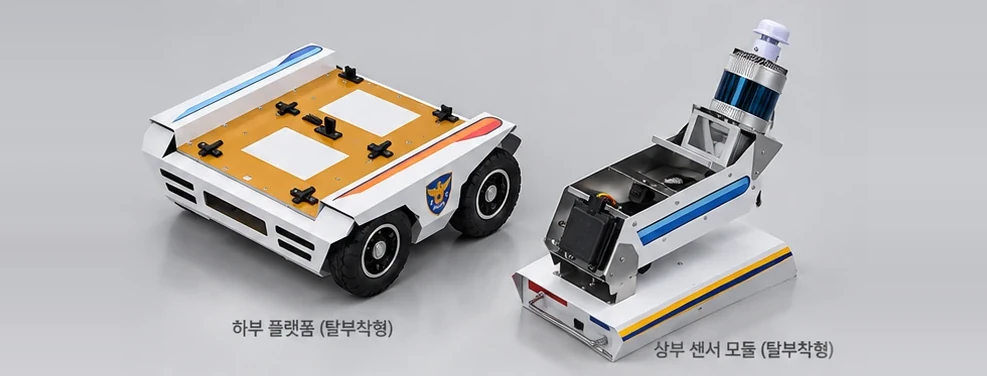
하부 플랫폼과 상부 센서 모듈은 분리해서 따로 싣습니다.
1차, 2차 시제품 설계 기준입니다. 현장 시험 기체의 인지 센서는 따로 표기했습니다.
| 1차 시제품 | 2차 시제품 | |
|---|---|---|
| 구조 | 틸팅 리프트 암 | 고정 타워 |
| 전고 | 1,050 mm 이하 | 1,080 mm |
| 전폭 | 440 mm (600 mm 이하) | 560 mm |
| 전장 | 580 mm (600 mm 이하) | 700 mm |
| 지상고 / 축거 | 지상고 70 mm | 축거 420 mm |
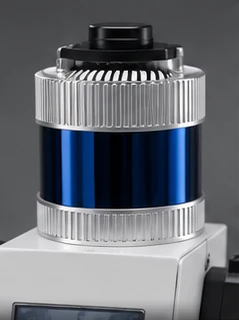
| 상단 센서 | 360° LiDAR, GNSS | 128ch 3D LiDAR, GNSS RTK (L1/L2) |
| 카메라 | Intel RealSense D435i | AI 카메라, 5인치 디스플레이 |
| 경고 장치 | 상태 표시 LED (적, 청) | LED 경광등 (적, 청, 백), 사이드 라이트 바 ×2 |
| 제어 | 제어, 배터리 모듈 내부 탑재 | NVIDIA Jetson Orin Nano 8GB |
| 섀시 | AL5052-H32 2.0T 알루미늄 판금 | AL5052-H32 2.0T 알루미늄 판금 |
| 크기 | 700 × 560 × 1,080 mm (전장 × 전폭 × 전고) |
|---|---|
| 축거 | 420 mm |
| 자중 | 약 90 kg (예상) |
| 적재하중 | 2,000 kg |
| 차체 소재 | AL5052-H32, t=2.0 mm |
| 구동 방식 | 4륜 독립 구동, 8인치 BLDC |
|---|---|
| 모터 드라이버 | VESC 75/100 ×2 |
| 배터리 | 10S4P Li-ion |
| 전원 변환 | DC-DC 24 V → 12 V |
| 3D LiDAR | 128ch |
|---|---|
| 보조 LiDAR | RPLIDAR S2 |
| 카메라 | AI 카메라 |
| IMU | WT901 |
| GNSS | RTK (L1/L2) |
| 연산 | NVIDIA Jetson Orin Nano 8GB |
|---|---|
| 통신 | WiFi, 5G |
| 원격 제어 | RC 수신기 2.4 GHz |
| 디스플레이 | 5인치 |
| 경광등 | LED 적, 청, 백 |
|---|---|
| 사이드 라이트 바 | 고휘도 LED ×2 |
| 비상정지 | Ø40 버튼 |
| 근거리 라이다 | Hesai 360°, 0~76 m |
|---|---|
| 원거리 라이다 | Livox Tele-15, 70 m 이상 |
| 레이더 | Continental ARS408 |
| 경고 | 경광등, 스피커 |
| 01 | 3D LiDAR | 128ch | 상부 센서 모듈 |
| 02 | 디스플레이 모듈 | 5 inch | 전면 모니터 |
| 03 | 카메라 모듈 | AI 카메라 | 전방 감시 |
| 04 | LED 경광등 | 레드, 블루, 화이트 | 전면 경고등 |
| 05 | 사이드 라이트 바 ×2 | 고휘도 LED | 좌우 측면 |
| 06 | 모터 드라이버 ×2 | VESC 75/100 | 구동 제어부 |
| 07 | NVIDIA Jetson Orin Nano | Orin Nano 8GB | 제어부 (AI 연산) |
| 08 | 배터리 팩 | 10S4P (Li-ion) | 하부 플랫폼 |
| 09 | BLDC 구동 모터 ×2 | 8인치 | 좌우 구동부 |
| 10 | IMU | WT901 | 자세 추정 |
| 11 | GNSS, 안테나 | RTK (L1/L2) | 상부 장착 |
| 12 | RPLIDAR S2 | Indoor LiDAR | 전방 하부 |
| 13 | RC 수신기 | 2.4 GHz | 원격 제어 |
| 14 | DC-DC 컨버터 | 24 V → 12 V | 전원부 |
| 15 | 비상정지 버튼 | Ø40 | 안전장치 |
| 16 | 알루미늄 판재 | AL5052-H32, t=2.0T | 섀시 프레임 |
| 17 | 배선, 커넥터 | 전장부 | |
| 18 | 센서 마운트 브래킷 | 알루미늄 가공 | 센서 장착부 |
| 19 | 범퍼, 커버 | 알루미늄, ABS | 외장부 |
| 20 | 통신 모듈 | WiFi, 5G | 통신부 |
자중은 설계 예상치입니다. 사양은 개발 과정에서 바뀔 수 있습니다.
현장 시험 기록을 기준으로 답했습니다.
한 명입니다. 시험에서 운용자 한 명이 도착, 설치, 투입, 복귀, 철수, 이탈까지 모두 진행했습니다.
현장 측정 기준으로 설치 33.5초, 철수 34.5초입니다. 설치는 하단부 하차부터 전원 ON까지, 철수는 전원 OFF부터 트렁크를 닫을 때까지입니다.
하단 플랫폼, 상단 센서부, 배터리로 나눠 순찰차 트렁크에 싣습니다. 현장에서 결합한 뒤 컨트롤러로 원하는 위치까지 주행시킵니다.
근거리 라이다가 0~76 m, 원거리 라이다가 70 m 이상을 맡습니다. 2026년 10월 13일 실차 시험 6회에서는 156~179 m에서 처음 감지했고, 로그상 최종 추적 거리는 최대 248 m였습니다.
9월 현장 로그 기준 최고 대응 속도는 117 km/h입니다. 14일 현장 시험 중 기록된 최고 접근 속도는 118 km/h입니다.
TTC가 기준값에 닿으면 후진합니다. 판단부터 실제 후진까지 311 ms(중앙값)가 걸리고, 80 km/h 시험에서는 15.4~15.8 m를 후진했습니다.
네. 2.4 GHz RC 컨트롤러로 투입, 복귀, 센서 타워 전개와 접기를 조작합니다. 경계와 회피는 비콘이 스스로 판단합니다.
현장 시연, 시범 운용, 납품 일정에 대해 남겨 주시면 연락드리겠습니다.